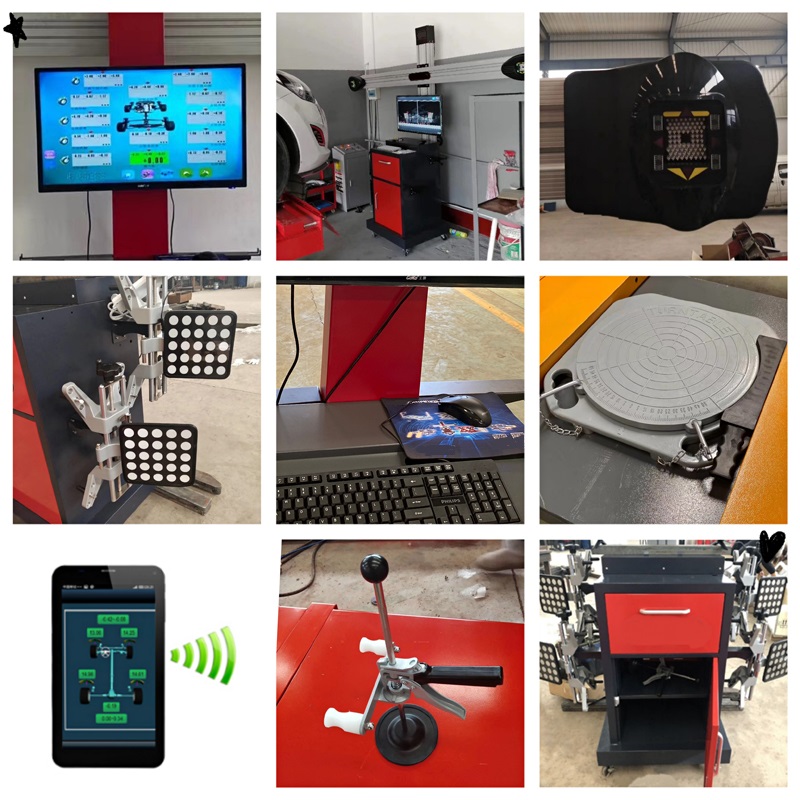
Principe du système d'alignement des roues 3D :
Obtenez le centre des quatre roues selon les quatre cibles et construisez le plan de référence et la ligne médiane de l'exercice. La position de chaque cible sur le plan et l'axe central permet d'obtenir divers paramètres, évitant ainsi le plan et le soulèvement du véhicule. L'écart de mesure causé par la plate-forme élévatrice dans un état non horizontal
Caractéristique
●Plaque cible : pas de composants électroniques,
remplacement du capteur de transmission, éliminant ainsi la défaillance de l'équipement pouvant être causée par le circuit.
●Étalonnage de l'équipement :
Étalonnage unique avant de quitter l'usine, et peut être utilisé après l'installation, sans étalonnage sur site.
●Système logiciel : facile à utiliser, terminez les étapes du chariot dans les 5 secondes, lisez les données de positionnement des quatre roues
●Maintenance : l'équipement est facile à entretenir et ne nécessite pas d'étalonnage régulier.
Mesure et lectures :
1. Toe/Cambre/ Roulette/S.A.I (ou KPI)
2. Angle de poussée/empattement du châssis/voie de roue/rayon de roulement/décalage
Éléments de mesure/Plage de précision de mesure/Plage de mesure
Précision d'affichage : 0,1 mm/0,01°
Pointe : ±0,01°/ ±40°
Carrossage : ±0,01°/ ±45°
Roulette : ±0,02°/ ±45°
I.A.S : ±0,02°/ ±45°
En retrait : ±0,01°/ ±40°
Angle de poussée : ±0,01°/ ±40°
Angle de braquage : ±0,02°/ ±50°
Largeur de piste : ±2 mm/1219 mm-2438 mm
Empattement : ± 2 mm/2006 mm-4572 mm
Configuration standard
1 ensemble d'armoires mobiles
1 définir l'hôte de l'ordinateur
Double écran LCD de 32 pouces et 22 pouces
1 appareil photo 2 pièces
1 ensemble de pilier de levage automatique
1 ensemble de faisceau de caméra
1 ensemble/4 pièces pince/cible
1 jeu/2 pièces tourne-disque
1 ensemble/4 pièces cintre
1 jeu de souris/clavier
1 jeu de vis excentrique et de broche de mise à la terre
1 bloc de transition 2 pièces
1 jeu de verrouillage du volant et du frein
1 set/2pcs tampon en forme de coin
1 jeu de table PC 10"